
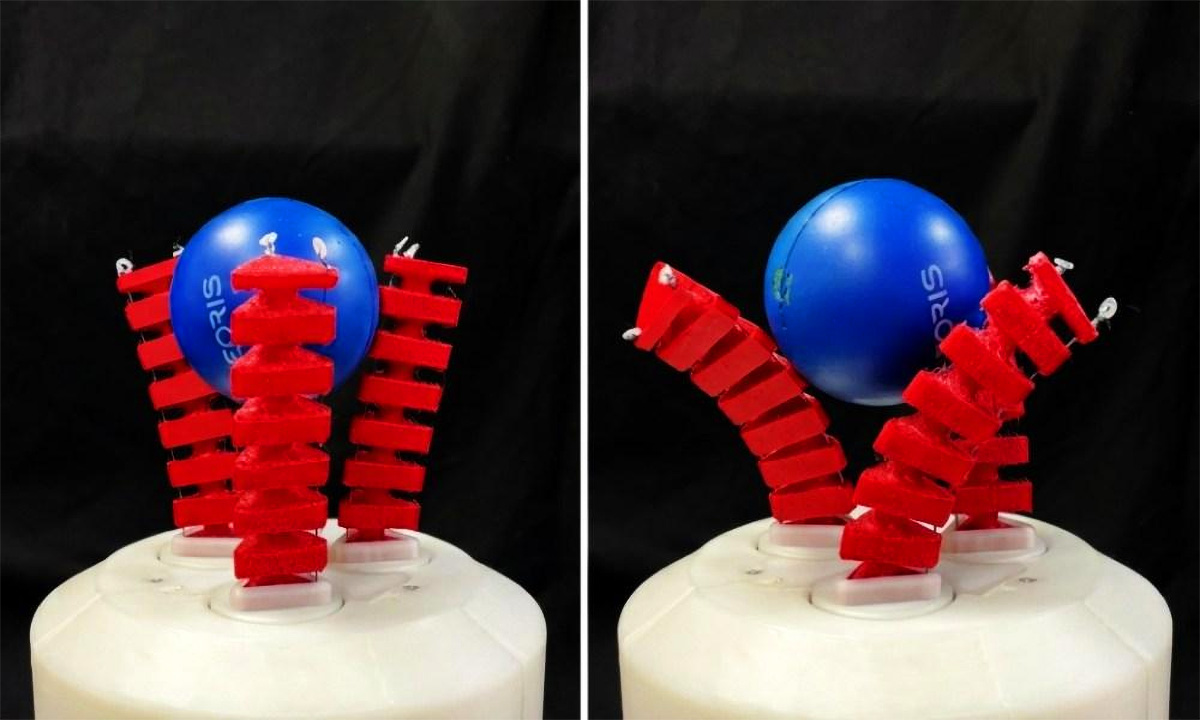

Investigadores de la Universidad Carlos III de Madrid (UC3M) y la Universidad Pública de Navarra (UPNA) han desarrollado una garra robótica blanda capaz de modificar la posición de un objeto mientras continúa sujetándolo. El sistema puede hacerlo rodar entre sus tres dedos y reorientarlo sin necesidad de apoyarlo, soltarlo y volver a agarrarlo, una capacidad todavía poco extendida entre este tipo de mecanismos.
El avance aborda una de las limitaciones habituales de las garras blandas. Su flexibilidad facilita que se adapten a objetos con geometrías, tamaños o rigideces diferentes, pero conseguir movimientos precisos una vez realizado el agarre resulta considerablemente más complejo. El trabajo científico, publicado en Bioinspiration & Biomimetics, plantea una arquitectura orientada precisamente a ampliar esa capacidad de manipulación.
El dispositivo ha sido diseñado por Carlos Relaño Gibert, del Departamento de Ingeniería de la UPNA, junto con Alberto Rodríguez-Sanz, Lisbeth Mena y Concepción A. Monje, investigadores del RoboticsLab del Departamento de Ingeniería de Sistemas y Automática de la UC3M.
Tres dedos con capacidad para doblarse y girar
La garra está formada por tres dedos blandos accionados de manera independiente. Cada uno dispone de tres grados de libertad obtenidos mediante una combinación de flexión accionada por tendones y rotación activa de la base.
Esta configuración permite separar dos movimientos que suelen estar estrechamente vinculados en sistemas blandos: cerrar los dedos alrededor de un objeto y modificar posteriormente su orientación espacial. Al coordinar el movimiento de los tres dedos, el sistema puede provocar una rotación continua del elemento agarrado sin perder el contacto inicial.
El funcionamiento se aproxima a acciones cotidianas como girar un bote dentro de la mano para leer su etiqueta o modificar la posición de un objeto antes de utilizarlo. Para una máquina, esa operación requiere controlar simultáneamente las fuerzas de agarre, el movimiento relativo de los dedos y las deformaciones de unos componentes que, por definición, no presentan la rigidez de una articulación mecánica convencional.
«Un gesto que a nosotros nos sale sin pensar y que para un robot puede ser enormemente difícil», explican los investigadores. La finalidad del sistema no es reproducir la anatomía de una mano humana, sino proporcionar una parte de su capacidad para cambiar la orientación de aquello que sostiene.
La arquitectura incorpora además una articulación blanda asimétrica diseñada para ofrecer un comportamiento mecánico diferente en función del sentido del movimiento. Esta geometría introduce una limitación pasiva frente a deformaciones excesivas y permite combinar flexibilidad con cierto grado de protección estructural.
La manipulación dentro de la mano amplía las tareas posibles
La robótica blanda se apoya en materiales y estructuras deformables para reducir la necesidad de conocer con gran precisión la geometría de cada objeto antes de sujetarlo. Frente a una pinza rígida diseñada para posiciones y dimensiones relativamente controladas, una superficie flexible puede adaptarse físicamente al objeto durante el contacto.
Esa característica resulta especialmente útil con alimentos, materiales delicados, piezas irregulares o elementos cuya posición no sea completamente predecible. También puede reducir las consecuencias de determinadas colisiones cuando el robot trabaja cerca de personas, aunque la seguridad de una aplicación completa depende igualmente del resto del sistema, del control empleado y de las condiciones de operación.
La dificultad aparece después del agarre. Muchas garras blandas pueden cerrar sus dedos alrededor de objetos distintos, pero disponen de capacidades más limitadas para modificar su orientación manteniéndolos sujetos. El artículo describe precisamente la manipulación «in-hand», es decir, el movimiento del objeto dentro de la propia garra.
En aplicaciones industriales, eliminar la necesidad de soltar una pieza para volver a cogerla puede reducir movimientos intermedios. Una pieza destinada a ensamblaje, por ejemplo, podría ser capturada en una orientación y girada antes de introducirla en su posición definitiva. Operaciones equivalentes podrían plantearse en clasificación, preparación de pedidos, laboratorios automatizados o manipulación de productos con formas variables.
La utilidad potencial se extiende a escenarios donde resulta difícil recurrir a útiles específicamente diseñados para cada referencia. En esos casos, una mayor capacidad de adaptación mecánica puede complementar los sistemas de visión y control utilizados para determinar cómo sujetar y mover cada objeto.
Pruebas con objetos de formas y rigideces diferentes
Durante la validación experimental, los investigadores utilizaron elementos con características muy diferentes, entre ellos una botella de agua, un cubo, un paquete de pañuelos, un spinner, una figura impresa en 3D, un patito de goma, varios peluches, un destornillador y una rosa artificial.
Las pruebas muestran que la misma estrategia de actuación permite sujetar objetos de diferentes tamaños y niveles de rigidez y efectuar movimientos de rotación sin liberar previamente el agarre. El sistema fue concebido para conservar la adaptabilidad propia de las soluciones blandas sin recurrir a mecanismos híbridos considerablemente más complejos.
El trabajo se sitúa todavía en el ámbito de la investigación experimental. Los resultados acreditan el funcionamiento de la arquitectura y su capacidad de manipulación con el conjunto de objetos estudiado, pero no equivalen por sí solos a una validación en líneas industriales, donde entran en juego factores adicionales como velocidad de ciclo, repetibilidad durante periodos prolongados, mantenimiento, integración con sistemas de visión o resistencia a las condiciones del proceso.
Ese salto será especialmente relevante en sectores en los que el rendimiento de una garra se mide tanto por su capacidad para manipular referencias distintas como por la velocidad y fiabilidad con las que puede repetir miles de ciclos.
Un diseño modular para facilitar sustituciones
Otro elemento del proyecto es la construcción modular. Cada uno de los tres dedos puede montarse y desmontarse de manera independiente, de forma que un elemento dañado pueda sustituirse sin reemplazar el conjunto completo de la garra.
La modularidad también facilita la experimentación con diferentes configuraciones y puede simplificar el mantenimiento en futuros desarrollos. En robótica blanda, donde los materiales deformables están sometidos de forma repetida a flexión y compresión, la durabilidad de los componentes constituye una variable importante para trasladar un prototipo desde el laboratorio hasta aplicaciones continuadas.
Los investigadores identifican posibles usos en alimentación, logística, laboratorios, fabricación y robótica asistencial. En todos ellos aparece un requisito común: manejar objetos variables sin depender de una geometría completamente conocida y modificar posteriormente su posición sin iniciar un nuevo ciclo de agarre.
La robótica colaborativa puede constituir otro ámbito de aplicación. Las instalaciones en las que máquinas y personas comparten espacio están impulsando mecanismos capaces de adaptarse físicamente a condiciones menos estructuradas que las de una célula industrial tradicional. Las garras blandas aportan una vía para esa adaptación, mientras que capacidades como la reorientación dentro de la mano pueden ampliar el número de operaciones que el robot ejecuta con un único agarre.
La investigación fue financiada a través de los proyectos ADAPTA y SIROCO del Ministerio de Ciencia, Innovación y Universidades y la Agencia Estatal de Investigación, junto con financiación FEDER de la Unión Europea. El artículo académico, titulado «A modular soft gripper with enhanced in-hand manipulation capabilities», fue publicado el 11 de agosto de 2026.
Para su adopción fuera del laboratorio, el siguiente nivel de desarrollo pasa por demostrar que esta mayor destreza puede mantenerse con ciclos rápidos, cargas repetidas y objetos propios de procesos productivos reales. Si esas condiciones pueden resolverse sin perder la simplicidad mecánica y la adaptabilidad del diseño, la manipulación dentro de la propia garra podría reducir operaciones auxiliares en tareas donde hoy sigue siendo necesario soltar, reposicionar y volver a coger una pieza.